「v3」G - 计算几何
G - 计算几何 基础知识
精度
误差量:通常来说,若问题要求精确到小数点后 \alpha 位,则误差量 \epsilon = 10^{-(\alpha + 2)}。
const double eps = 1e-...;符号函数:
int sgn(double x) {
    if (fabs(x) < eps) return 0;
    return x > 0 ? +1 : -1;
}比较函数:
int dcmp(double x, double y) { return sgn(x - y); }点、向量
点、向量的结构体声明:
struct point {
    double x, y;
    point() { x = y = 0; }
    point(double _x, double _y) : x(_x), y(_y) {}
};

typedef point vec;

// vector addition, subtraction and multiplication
vec operator + (vec a, vec b) { return vec(a.x + b.x, a.y + b.y); }
vec operator - (vec a, vec b) { return vec(a.x - b.x, a.y - b.y); }
vec operator * (vec a, double b) { return vec(a.x * b, a.y * b); }

// dot product
double dot(vec a, vec b) {
    return a.x * b.x + a.y * b.y;
}

// cross product
double cross(vec a, vec b) {
    return a.x * b.y - b.x * a.y;
}

// vector length
double get_length(vec a) { return sqrt(dot(a, a)); }

// vector angle
double get_angle(vec a, vec b) { return acos(dot(a, b) / get_length(a) / get_length(b)); }

// vector anticlockwise rotate
vec rotate(vec a, double angle) {
    double x = a.x * cos(angle) - a.y * sin(angle);
    double y = a.x * sin(angle) + a.y * cos(angle);
    return vec(x, y);
}点积:\vec{a} 与 \vec{b} 的点积,为 \vec{a} 在 \vec{b} 上的投影与 \vec{b} 的模长的积,易证该点积也为 \vec{b} 在 \vec{a} 上的投影与 \vec{a} 的模长的积。
叉积:\vec{a} 的 \vec{b} 的叉积,为 \vec{a} 与 \vec{b} 围成的平行四边形的有向面积(以 \vec{a} 为基准,逆时针为正、顺时针为负)。
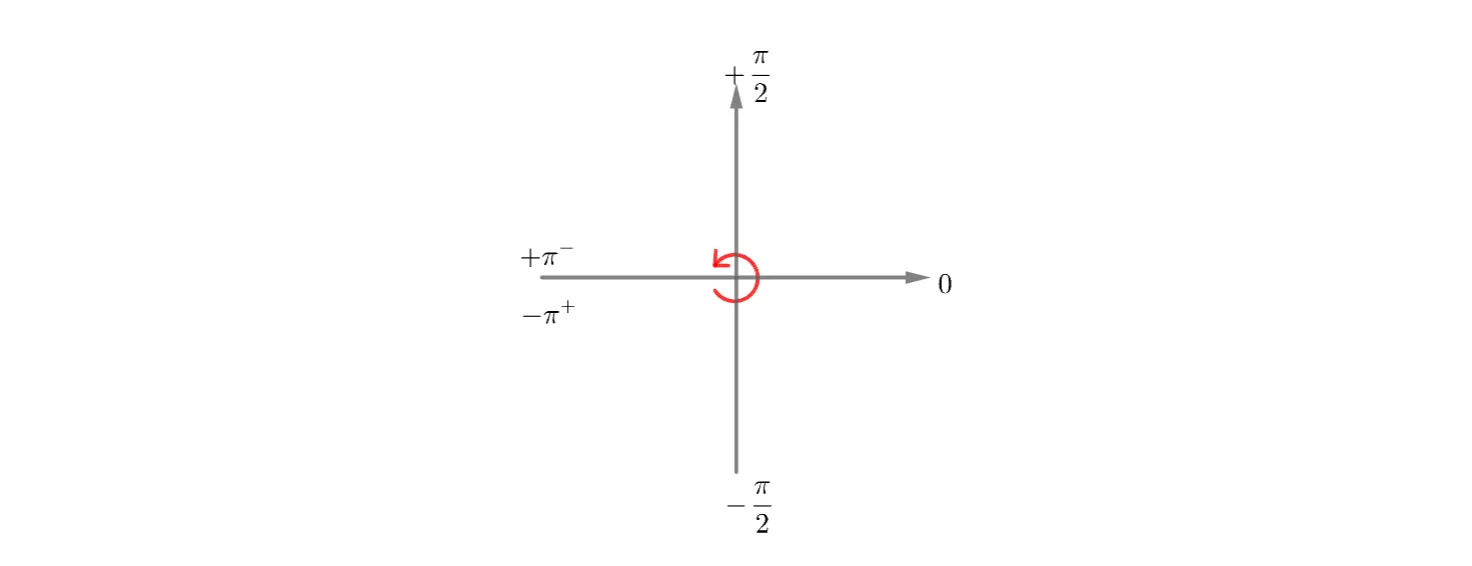
\mathrm{atan2}(y, x):返回平面直角坐标系上 (x, y) 对应的极角。具体地
在平面直角坐标系上对应的极角范围:
直线
直线表示法:可用一对互不相同的点确定一条直线,也可以用直线上一点和直线上的方向向量确定一条直线。
直线 p + x \cdot t 与 q + y \cdot t 求交:
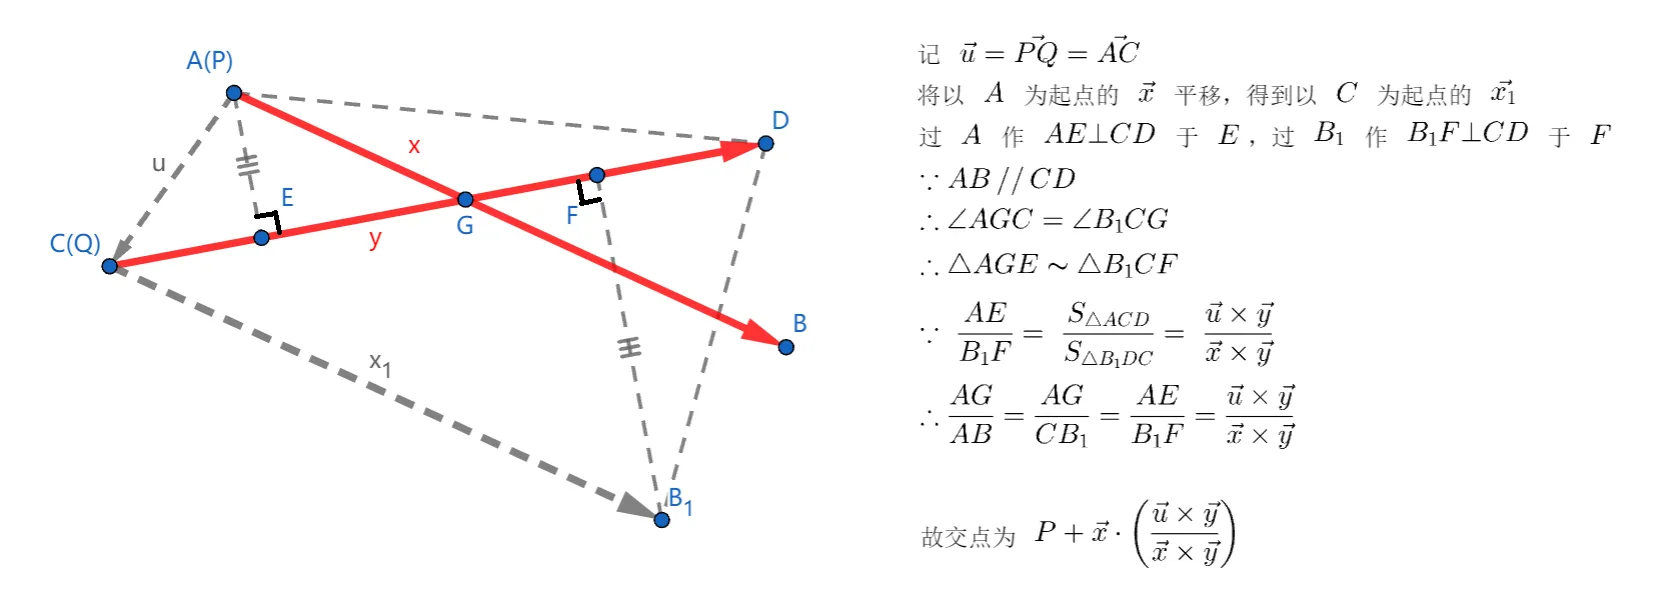
point line_intersection(point p, vec x, point q, vec y) {
    vec u = q - p;
    double t = cross(u, y) / cross(x, y);
    return p + x * t;
}
点 p 到直线 AB 的距离:
double distance_line(point p, point a, point b) {
    vec u = b - a, v = p - a;
    return fabs(cross(u, v)) / get_length(u);
}
点 p 到线段 AB 的距离:
double distance_seg(point p, point a, point b) {
    if (a == b) return get_length(p - a);
    vec u = b - a, va = p - a, vb = p - b;
    if (sgn(dot(u, va)) < 0) return get_length(va);
    if (sgn(dot(u, vb)) > 0) return get_length(vb);
    return distance_line(p, a, b);
}
点 p 在直线 AB 上的投影(垂线段的垂足):
double line_projection(point p, point a, point b) {
    vec u = b - a, v = p - a;
    return a + u * (dot(u, v) / dot(u, u));
}
点 p 是否在线段 AB 上:
bool on_seg(point p, point a, point b) {
    vec u = p - a, v = p - b;
    return !sgn(cross(u, v)) && sgn(dot(u, v)) <= 0;
}
线段 AB 与 CD 是否有交点(跨立实验):
bool seg_intersection(point Xa, point Xb, point Ya, point Yb) {
    int X = 1, Y = 1;
    X *= sgn(cross(Xb - Xa, Ya - Xa));
    X *= sgn(cross(Xb - Xa, Yb - Xa));
    Y *= sgn(cross(Yb - Ya, Xa - Ya));
    Y *= sgn(cross(Yb - Ya, Xb - Ya));
    return X <= 0 && Y <= 0;
}
应用
三角形面积(坐标):
double area(point a, point b, point c) {
    return fabs(cross(b - a, c - a)) / 2;
}三角形面积(边长):
double area(double a, double b, double c) {
    double p = (a + b + c) / 2;
    return sqrt(p * (p - a) * (p - b) * (p - c));
}多边形面积:不一定要凸多边形,但要保证多边形的顶点按顺时针或逆时针的顺序给出。
double polygon_area(int n, point p[]) {
    double sum = 0;
    for (int i = 2; i < n; i ++) sum += cross(p[i] - p[1], p[i + 1] - p[i]);
    return fabs(ans / 2);
}
G - 计算几何 算法知识
凸包
- 在 n \times n 的整点网格中,最大凸包的大小为 \mathcal{O}(n^{\frac{2}{3}}) 级别。